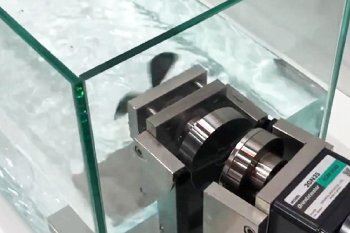
磁力联轴器实现洁净、静音、安全的运动 — 由非接触技术驱动
什么是磁力联轴器?— 工作原理
联轴器是一种用于连接两根轴,并传递动力或旋转运动的机械部件。
传统联轴器(如下方左图所示)通过机械方式连接输入轴和输出轴,将动力从一根轴传递到另一根轴。
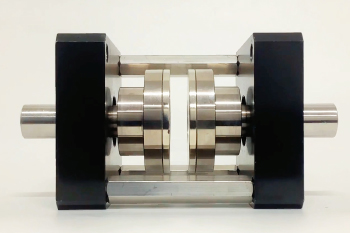
相比之下,磁力联轴器(如下方右图所示)利用永久磁铁的磁力,在输入轴和输出轴不发生物理接触的情况下传递扭矩。
输入侧和输出侧的磁铁之间会产生磁极的吸引力和排斥力。当输入轴旋转时,这些磁力会带动输出侧的磁铁随之转动,从而将扭矩传递至输出轴。通常,磁力联轴器以1:1的速比运行,输入轴和输出轴以相同的转速同步旋转。
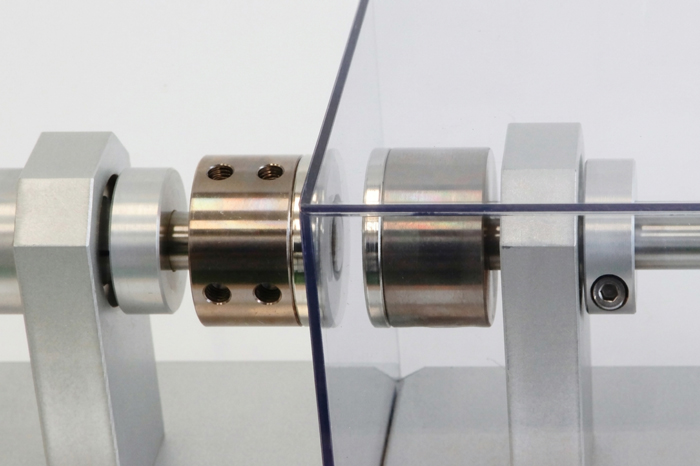
这种非接触式动力传递方式赋予了磁力联轴器独特的特性。由于不存在接触面,因此不会因接触面磨损而产生颗粒,也无需润滑。此外,非接触传动还有助于实现低噪音、低振动运行,并减少振动和热量从输入侧向输出侧的传递。同时,即使在输入侧和输出侧之间设置隔离壁,也能够传递动力,从而实现两侧的完全隔离。磁力联轴器还具有一定的轴心偏差容许能力,并且由于采用非接触结构,组装也更加容易。
当传递扭矩超过磁力联轴器的允许极限时,输入侧与输出侧之间的磁力同步会失效,使联轴器发生滑转。这样可以避免过大的扭矩直接传递至输出侧,并通过其内置的扭矩限制功能,帮助保护电机和机械设备免受过载造成的损伤。
凭借这些非接触式动力传递所带来的独特优势,磁力联轴器为传统联轴器难以应用的机械结构和使用环境提供了新的选择。
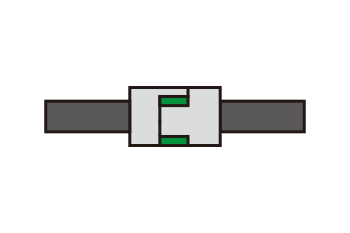
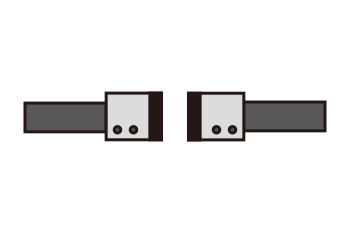
传统联轴器 vs 磁力联轴器
传统联轴器与磁力联轴器具有不同的特性和功能,并不适合简单地比较孰优孰劣。 两者各自适用于不同的应用和使用环境,因此应根据所需性能选择合适的联轴器。
| 比较项目 | 传统联轴器 | 磁力联轴器 |
|---|---|---|
| 扭矩传递方式 | 通过部件之间的机械连接传递扭矩。 | 利用磁力,以非接触方式传递扭矩。 |
| 磨损与颗粒产生 | 接触部位可能会产生磨损和磨损颗粒。 | 由于扭矩传递部位无接触,因此不会因接触而产生磨损和磨损颗粒。 |
| 润滑 | 根据类型不同,可能需要润滑。 | 扭矩传递部位无需润滑。 |
| 噪音与振动 | 振动可能会通过机械接触传递。 | 非接触传动有助于减少噪音和振动的直接传递。 |
| 安装偏差 | 需要在联轴器允许的安装偏差范围内使用。 | 采用非接触传动,对某些类型的安装偏差具有较高的容许性。 |
| 通过隔壁传递扭矩 | 旋转轴需要穿过隔壁,通常需要使用轴封。 | 可通过非磁性隔壁,以非接触方式传递扭矩。 |
| 过载 | 可能会对联轴器或周边部件施加过大的负载。 | 当超过最大可传递扭矩时会发生磁性打滑,有助于限制过大扭矩的传递。 |
| 定位 | 部分类型适用于高精度定位。 | 会根据传递扭矩产生滞后运动,因此用于高精度定位时需要慎重考虑。 |
| 典型应用 | 一般动力传动应用。 | 需要洁净运行、密封结构、低噪音低振动或过载保护的应用。 |
按行业划分的应用潜力
磁力联轴器产品阵容
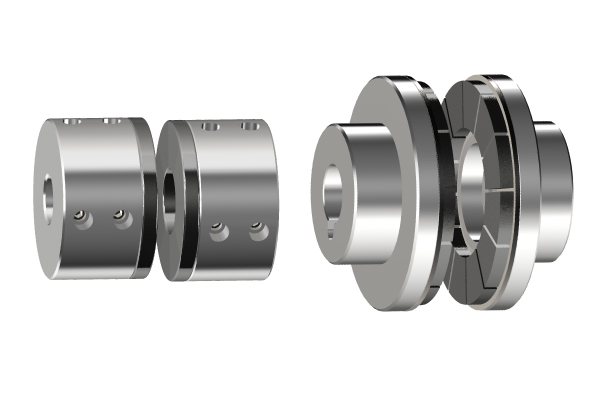
适用于多种用途的标准型
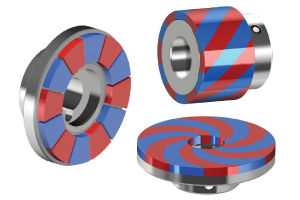
如果没有特殊的使用要求,圆柱型和盘式磁力联轴器是易于优先考虑的标准型磁力联轴器。 由于采用非接触方式传递扭矩,不会因接触而产生磨损和磨损颗粒,无需轴封,并可隔着隔离壁传递动力。此外,还具有低噪音、低振动以及可允许一定程度不对中的特点。 我们提供圆柱型、盘式等丰富的产品阵容,可根据用途和安装条件进行选择。从无需特殊规格的一般动力传输,到对洁净性和维护性有要求的设备,均可广泛应用。 标准型产品还具有易于选型、交期短的优势。即使是首次采用磁力联轴器,也可根据具体用途和所需扭矩选择合适的型号。
重要通知:
由于原材料供应紧张,本产品暂时停止销售。
抑制轴向推力
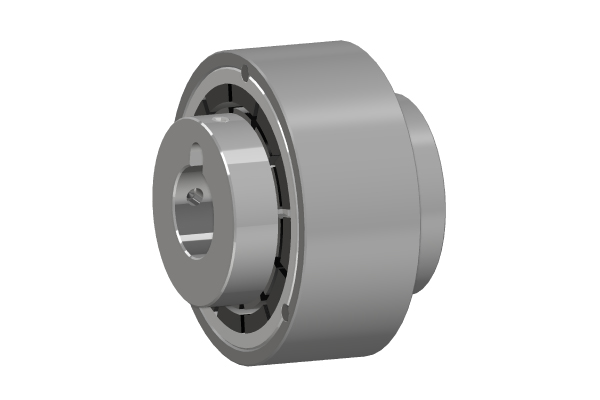
磁力联轴器通过非接触方式传递动力,因此接触部位不会产生磨损和磨损颗粒,也无需润滑。此外,还可实现隔着隔离壁传递动力,并具有在过载时通过磁性打滑发挥作用的扭矩限制功能。 另一方面,在一般的磁力联轴器中,输入侧和输出侧的磁体沿轴向相对配置,因此磁体之间产生的磁力会形成轴向推力载荷。 与此不同,圆柱型同轴磁力联轴器采用同轴圆筒结构,即内侧配置磁体的外筒包围外侧配置磁体的内筒。 这种结构主要利用磁体之间径向的磁力作用,因此能够减小轴向磁力,从而抑制轴向推力载荷。 通过降低轴向推力载荷,可以减轻轴承的负担,并有助于简化为承受轴向推力载荷而设置的附加结构。
圆筒同轴结构兼顾高扭矩与小直径
圆筒同轴结构的另一项特点,是易于兼顾高扭矩与小直径设计。 对于一般的磁力联轴器,为提高传递扭矩,有时需要增大磁体的配置直径等,从而导致径向尺寸增大。 相比之下,圆柱型同轴磁力联轴器虽然也需要考虑轴、轴承及支撑结构所承受的负荷等因素,但通过沿轴向延长径向组合配置的磁体,可以在不增大直径的情况下提高传递扭矩。 因此,即使在径向空间有限的机械和设备中,也有望通过紧凑的设计实现较大扭矩的传递。
隔着隔离壁实现非接触动力传递
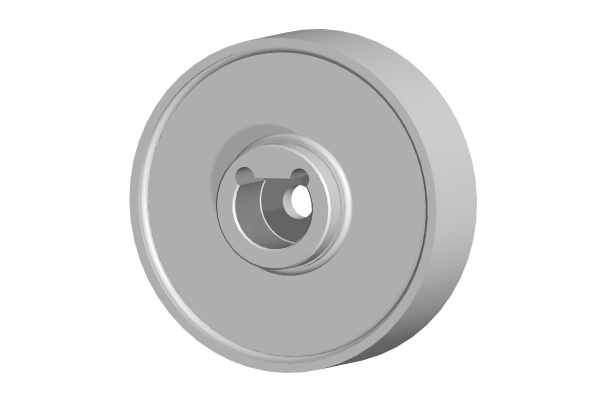
磁力联轴器的一大特点,是能够隔着隔离壁实现非接触动力传递。 在输出侧的工作部件处于水中、药液中等环境的应用中,有时需要将电机等动力源与工作部件隔离。在这种情况下,就需要隔着隔离壁传递动力。 只要隔离壁的材质、厚度等条件合适,磁力联轴器即可利用磁力,在无需让轴贯穿隔离壁的情况下,以非接触方式传递动力。 通过采用不易妨碍磁力作用的非磁性材料作为隔离壁,可以使隔离壁内外两侧的磁体实现磁性耦合,从而传递动力。 由于无需让轴贯穿隔离壁,因此不需要在轴贯穿部设置密封结构,可在保持动力源与工作部件隔离的同时,有助于防止液体或气体泄漏。这种结构适用于要求较高隔离性能、而采用机械密封结构较难实现的应用。 另一方面,要充分发挥隔着隔离壁传递动力的优势,磁力联轴器本身能够耐受其使用环境也十分重要。 即使通过隔离壁实现了动力源与工作部件的隔离,如果磁力联轴器本身无法耐受水、药液等环境,也无法充分发挥这一优势。 本款密封式磁力联轴器中,树脂(PVC)外罩型号适用于酸性环境,不锈钢(SUS)外罩型号适用于水中应用。两种型号均采用非磁性材料外罩,可隔着外罩利用磁力实现非接触动力传递。 此外,我们还可根据客户的使用环境及性能要求,提供带外罩磁力联轴器的定制设计。
抑制打滑时的“顿挫”现象
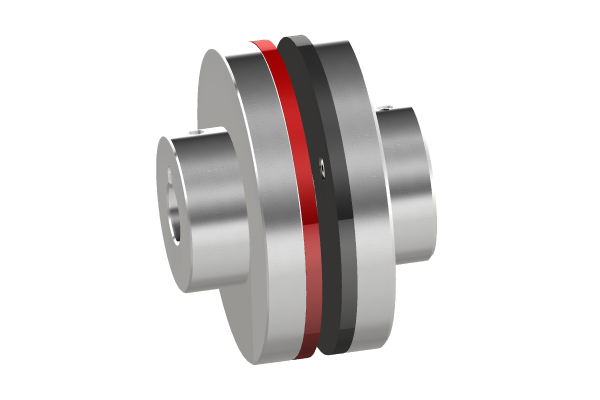
磁力联轴器的一大优势是其扭矩限制功能。 当因卡滞等原因导致负载超过联轴器的最大传递扭矩时,输入侧与输出侧磁体之间的相位会发生较大偏移,从而产生打滑(失步)。 此时,通过扭矩限制功能,可以抑制过大的负载扭矩传递至输入侧,从而保护电机和驱动机构免受过载影响。 另一方面,在持续打滑的状态下,也可能产生另一个问题。 由于打滑过程中磁体之间反复产生排斥和吸引作用,会出现“顿挫”式运动,并可能成为振动和噪音的原因。 因此,在利用扭矩限制功能(打滑)的机械设备中,需要抑制打滑时产生的这种“顿挫”现象。SmoothSlip磁力联轴器采用能够实现平滑打滑的磁滞材料,有助于解决这一问题。 采用磁滞材料的方式中,磁滞材料的磁化状态会随着周围磁场的变化而改变,并利用其磁滞特性传递扭矩。因此,可以抑制永久磁体相互作用的联轴器中可能出现的急剧扭矩波动。 因此,即使发生打滑,也能够在抑制扭矩波动的同时实现平滑打滑。 也就是说,SmoothSlip磁力联轴器在发挥磁力联轴器原有的“过载时通过打滑保护机械”的扭矩限制功能的同时,还能够抑制打滑时产生的“顿挫”现象。
磁力联轴器的主要特点
不会因齿面磨损而产生颗粒物
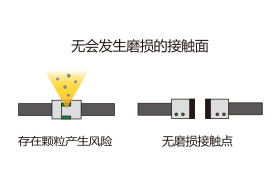
传统联轴器的部件之间存在机械接触,随着长期运行,可能会产生微小的磨损颗粒。在半导体制造设备等对洁净度要求较高的应用中,这些颗粒可能成为污染源,并对设备性能和产品质量产生影响。 相比之下,磁力联轴器通过磁力以非接触方式传递动力,不会产生机械磨损以及由此导致的磨损颗粒。因此,磁力联轴器特别适用于洁净室以及其他对洁净度要求较高的应用环境。
隔层传动可实现无密封结构
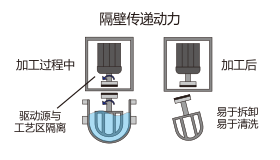
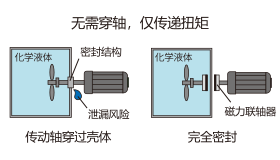
磁力联轴器在输入侧和输出侧之间无需物理接触即可传递扭矩。因此,即使两者之间设置由树脂或不锈钢等非磁性材料制成的隔离壁,也可以实现动力传递。由于无需让轴贯穿隔离壁,因此无需采用传统的轴密封机构,即可实现无密封结构,并有助于实现完全密封。 例如,在食品加工设备中,可以将密闭容器外部电机的动力以非接触方式传递至容器内部的搅拌机构,从而有助于降低污染风险并提高清洁便利性。此外,在泵等输送液体的设备中,无需让驱动轴贯穿容器或泵壳,即可将动力传递至内部机构,有助于降低液体泄漏的风险,并实现完全密封的设备结构。 可传递的扭矩会受到联轴器之间的间隙、隔离壁的材料及厚度等因素的影响。因此,在设备设计时需要充分考虑这些因素。
非接触动力传输,实现低噪音与低振动
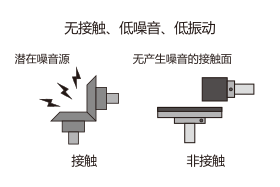
在机械设计中,降低驱动系统的振动和噪音是一项重要课题,会直接影响设备性能和附加价值。传统联轴器通过机械接触传递动力,根据联轴器的结构和运行条件,这种机械接触可能会产生振动和噪音。 相比之下,磁力联轴器利用磁力在输入侧和输出侧之间以非接触方式传递动力。因此,可以减少由机械接触引起的振动和噪音,与传统机械式联轴器相比,可实现更加安静、平稳的运行。 这一特点使磁力联轴器特别适用于对低噪音、低振动以及稳定运行有较高要求的应用场合。
对偏角与偏心具有高容许度,装配更加容易
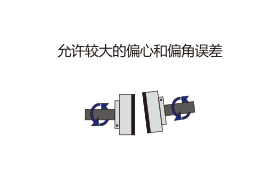
传统机械式联轴器通过输入侧与输出侧之间的机械接触传递动力,因此需要进行适当的对中和装配。准确的轴对中非常重要,因为过大的角向、平行或轴向偏差可能会导致磨损、振动和噪音增加,甚至缩短联轴器及周边机械部件的使用寿命。 相比之下,磁力联轴器以非接触方式传递扭矩,并可容许一定程度的角向、平行和轴向偏差,因此装配和维护更加方便。但如果输入侧与输出侧之间的气隙过大,可传递扭矩会降低,并可能发生失步(打滑)。
过载时的磁力打滑有助于提升安全性
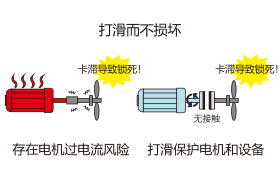
磁力联轴器利用永久磁体进行非接触动力传递,并具有扭矩限制功能。在正常运行时,输入轴与输出轴通过磁力同步传递扭矩。但当负载超过可传递扭矩时,输入侧与输出侧之间会发生打滑,从而限制过大扭矩的传递。 当设备因突然停止、异物卡入或类似情况发生过载时,这一特性有助于减轻电机及周边机械部件所承受的负荷。 此外,由于磁力联轴器本身即可发挥扭矩限制器的作用,因此无需另外安装机械式扭矩限制器,有助于减少零部件数量并简化整个系统的设计。
抑制来自输入侧的振动传递
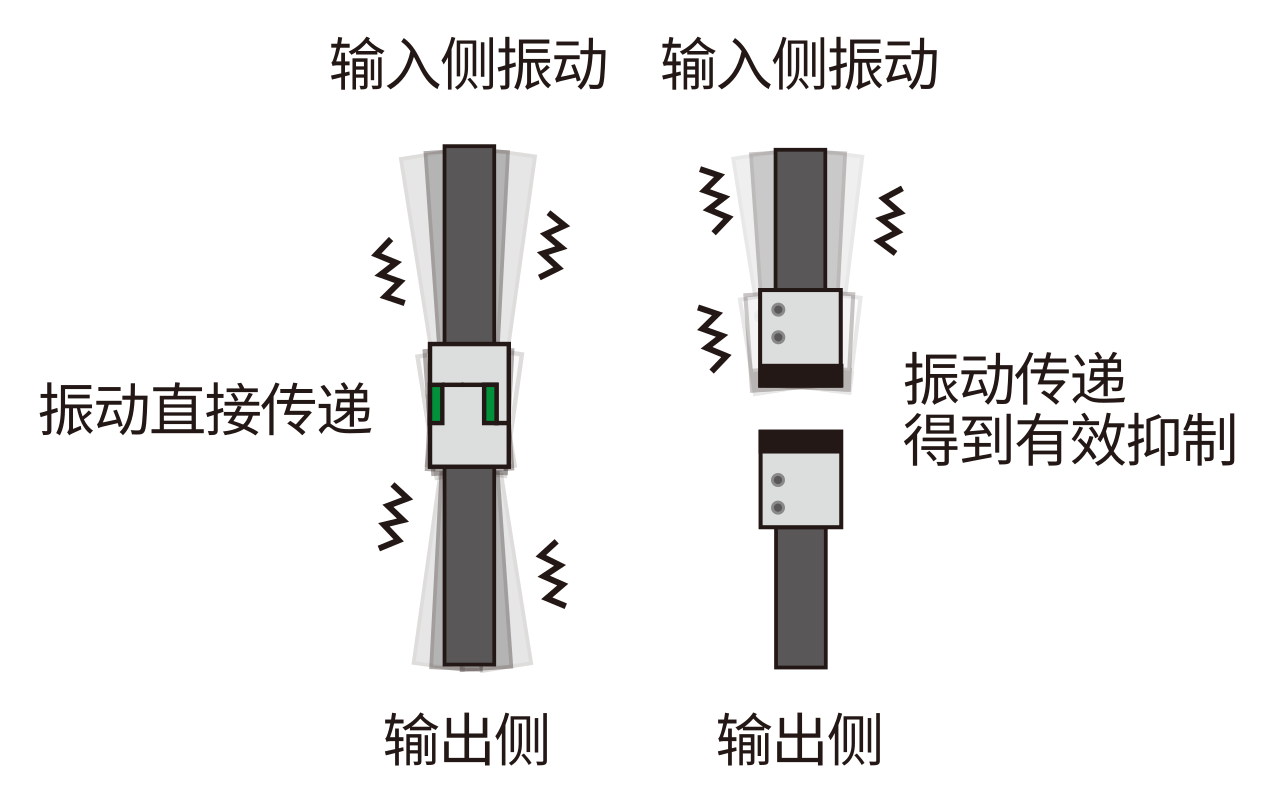
传统联轴器的输入侧与输出侧通过物理方式连接,因此输入侧产生的振动可能会直接传递至输出侧。 相比之下,磁力联轴器以非接触方式传递动力,输入侧与输出侧之间存在气隙。因此,输入侧产生的振动不易直接传递至输出侧,有助于减少振动的传递。
但是,如果输入侧与输出侧通过共用底座、外壳等其他机械路径相互连接,振动仍可能通过这些路径传递。
减少来自输入轴的热传导
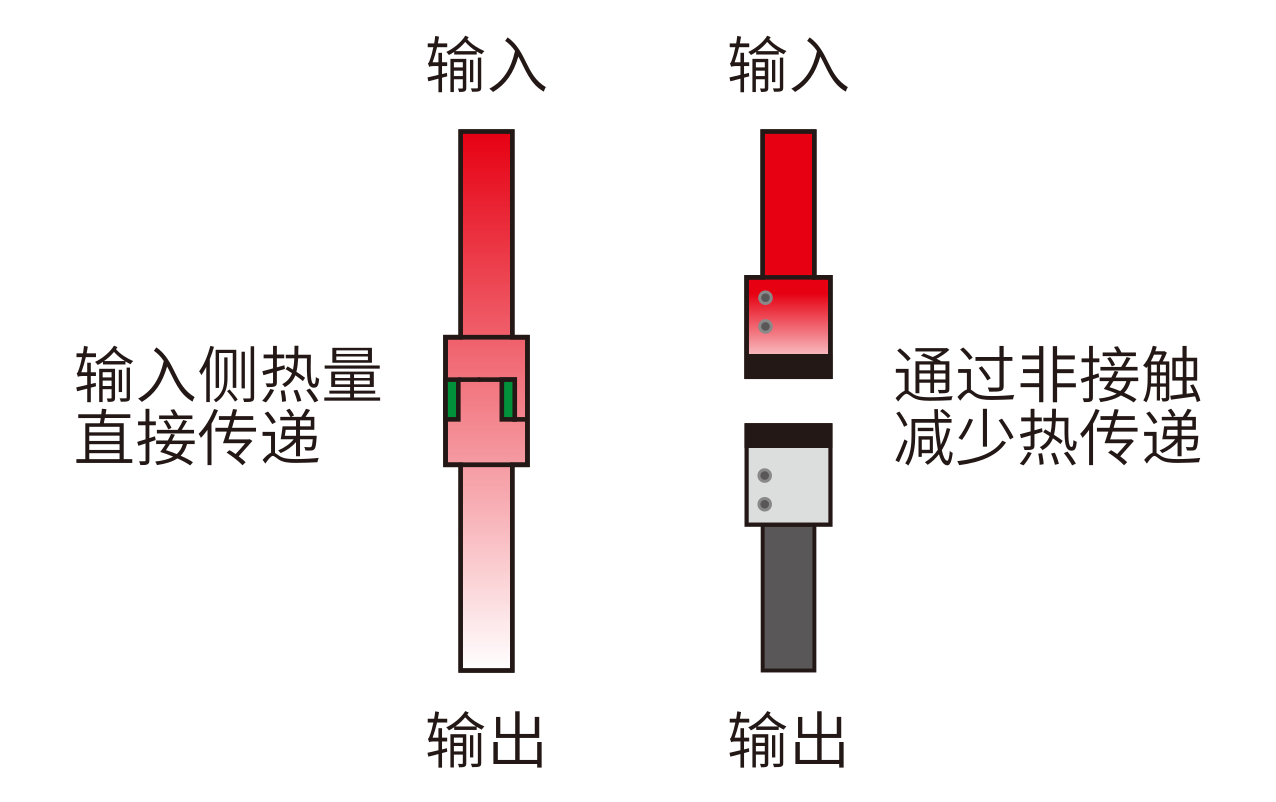
如图左侧所示,传统联轴器通过联轴器将输入轴与输出轴进行物理连接。因此,输入侧产生的热量可能会直接传递至输出侧。在与输出轴连接的设备或工件需要进行精确温度控制的应用中,这种热传递可能会成为一个问题。
相比之下,如图右侧所示,磁力联轴器利用磁力在输入侧与输出侧之间以非接触方式传递动力。由于两者之间存在气隙,因此可以减少从输入侧向输出侧的直接热传递。这一特点特别适用于需要尽量降低输入侧热量对输出侧影响的应用场合。 此外,当通过设置在输入侧与输出侧之间的隔离壁进行动力传递时,还可以实现更高程度的热隔离。
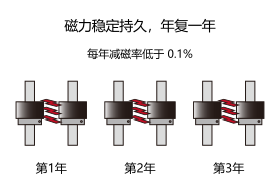
持久稳定的磁力性能
磁力联轴器的工作原理
磁力联轴器与传统联轴器不同,其输入侧与输出侧之间无需物理接触即可传递动力。磁力联轴器利用钕磁体等永久磁体产生的磁力来实现动力传递。以下将介绍磁力联轴器的基本工作原理,同时说明理解其工作方式所需的主要技术术语。
1. 扭矩传递原理
为了便于理解,以下使用简化的磁力联轴器模型进行说明。
磁力联轴器由一对转子组成,其圆周方向交替排列着北极(N极)和南极(S极)磁极。这些磁极隔着气隙相互作用,异极之间产生吸引力,同极之间产生排斥力。当输入侧转子旋转时,这些磁力将扭矩传递至输出侧转子,从而使两个转子在完全非接触的状态下同步旋转。
2. 同步旋转
磁力联轴器通常在输入侧和输出侧转子上采用相同数量的磁极。因此,输入侧与输出侧转子以 1:1的速比同步旋转。
当施加扭矩时,两个转子之间会产生后文所述的相位差(Lost Motion)。正是这一相位差使磁力联轴器能够在保持同步旋转的同时传递扭矩。
当传递扭矩超过磁力联轴器的最大可传递扭矩时,两个转子将失去同步并发生相对滑动(打滑)。利用这一打滑特性,可以帮助保护机械设备免受过载影响。
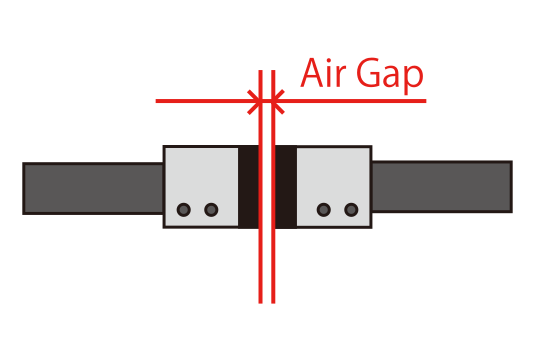
3. 气隙(Air Gap)
在磁力联轴器中,可传递扭矩取决于气隙的大小(即输入侧与输出侧磁极之间的距离)。随着气隙增大,气隙中的磁通密度会降低,从而削弱输入侧与输出侧之间的磁力作用(吸引力和排斥力)。因此,可传递扭矩也会随之降低。
因此,在使用磁力联轴器时,需要综合考虑所需的传递扭矩、装配公差等因素,将气隙保持在适当的范围内。
4. 滞后运动(Lost Motion)
什么是滞后运动?
在磁力联轴器中,滞后运动(Lost Motion)是指输入侧与输出侧之间产生的相位差(旋转位移)。当磁力联轴器传递扭矩时,输入侧与输出侧之间会根据所施加的负载扭矩产生相位差。该相位差会产生磁性恢复扭矩(使相位差趋向于恢复至零的扭矩),正是这种恢复扭矩使磁力联轴器能够传递扭矩。
相位差为零时
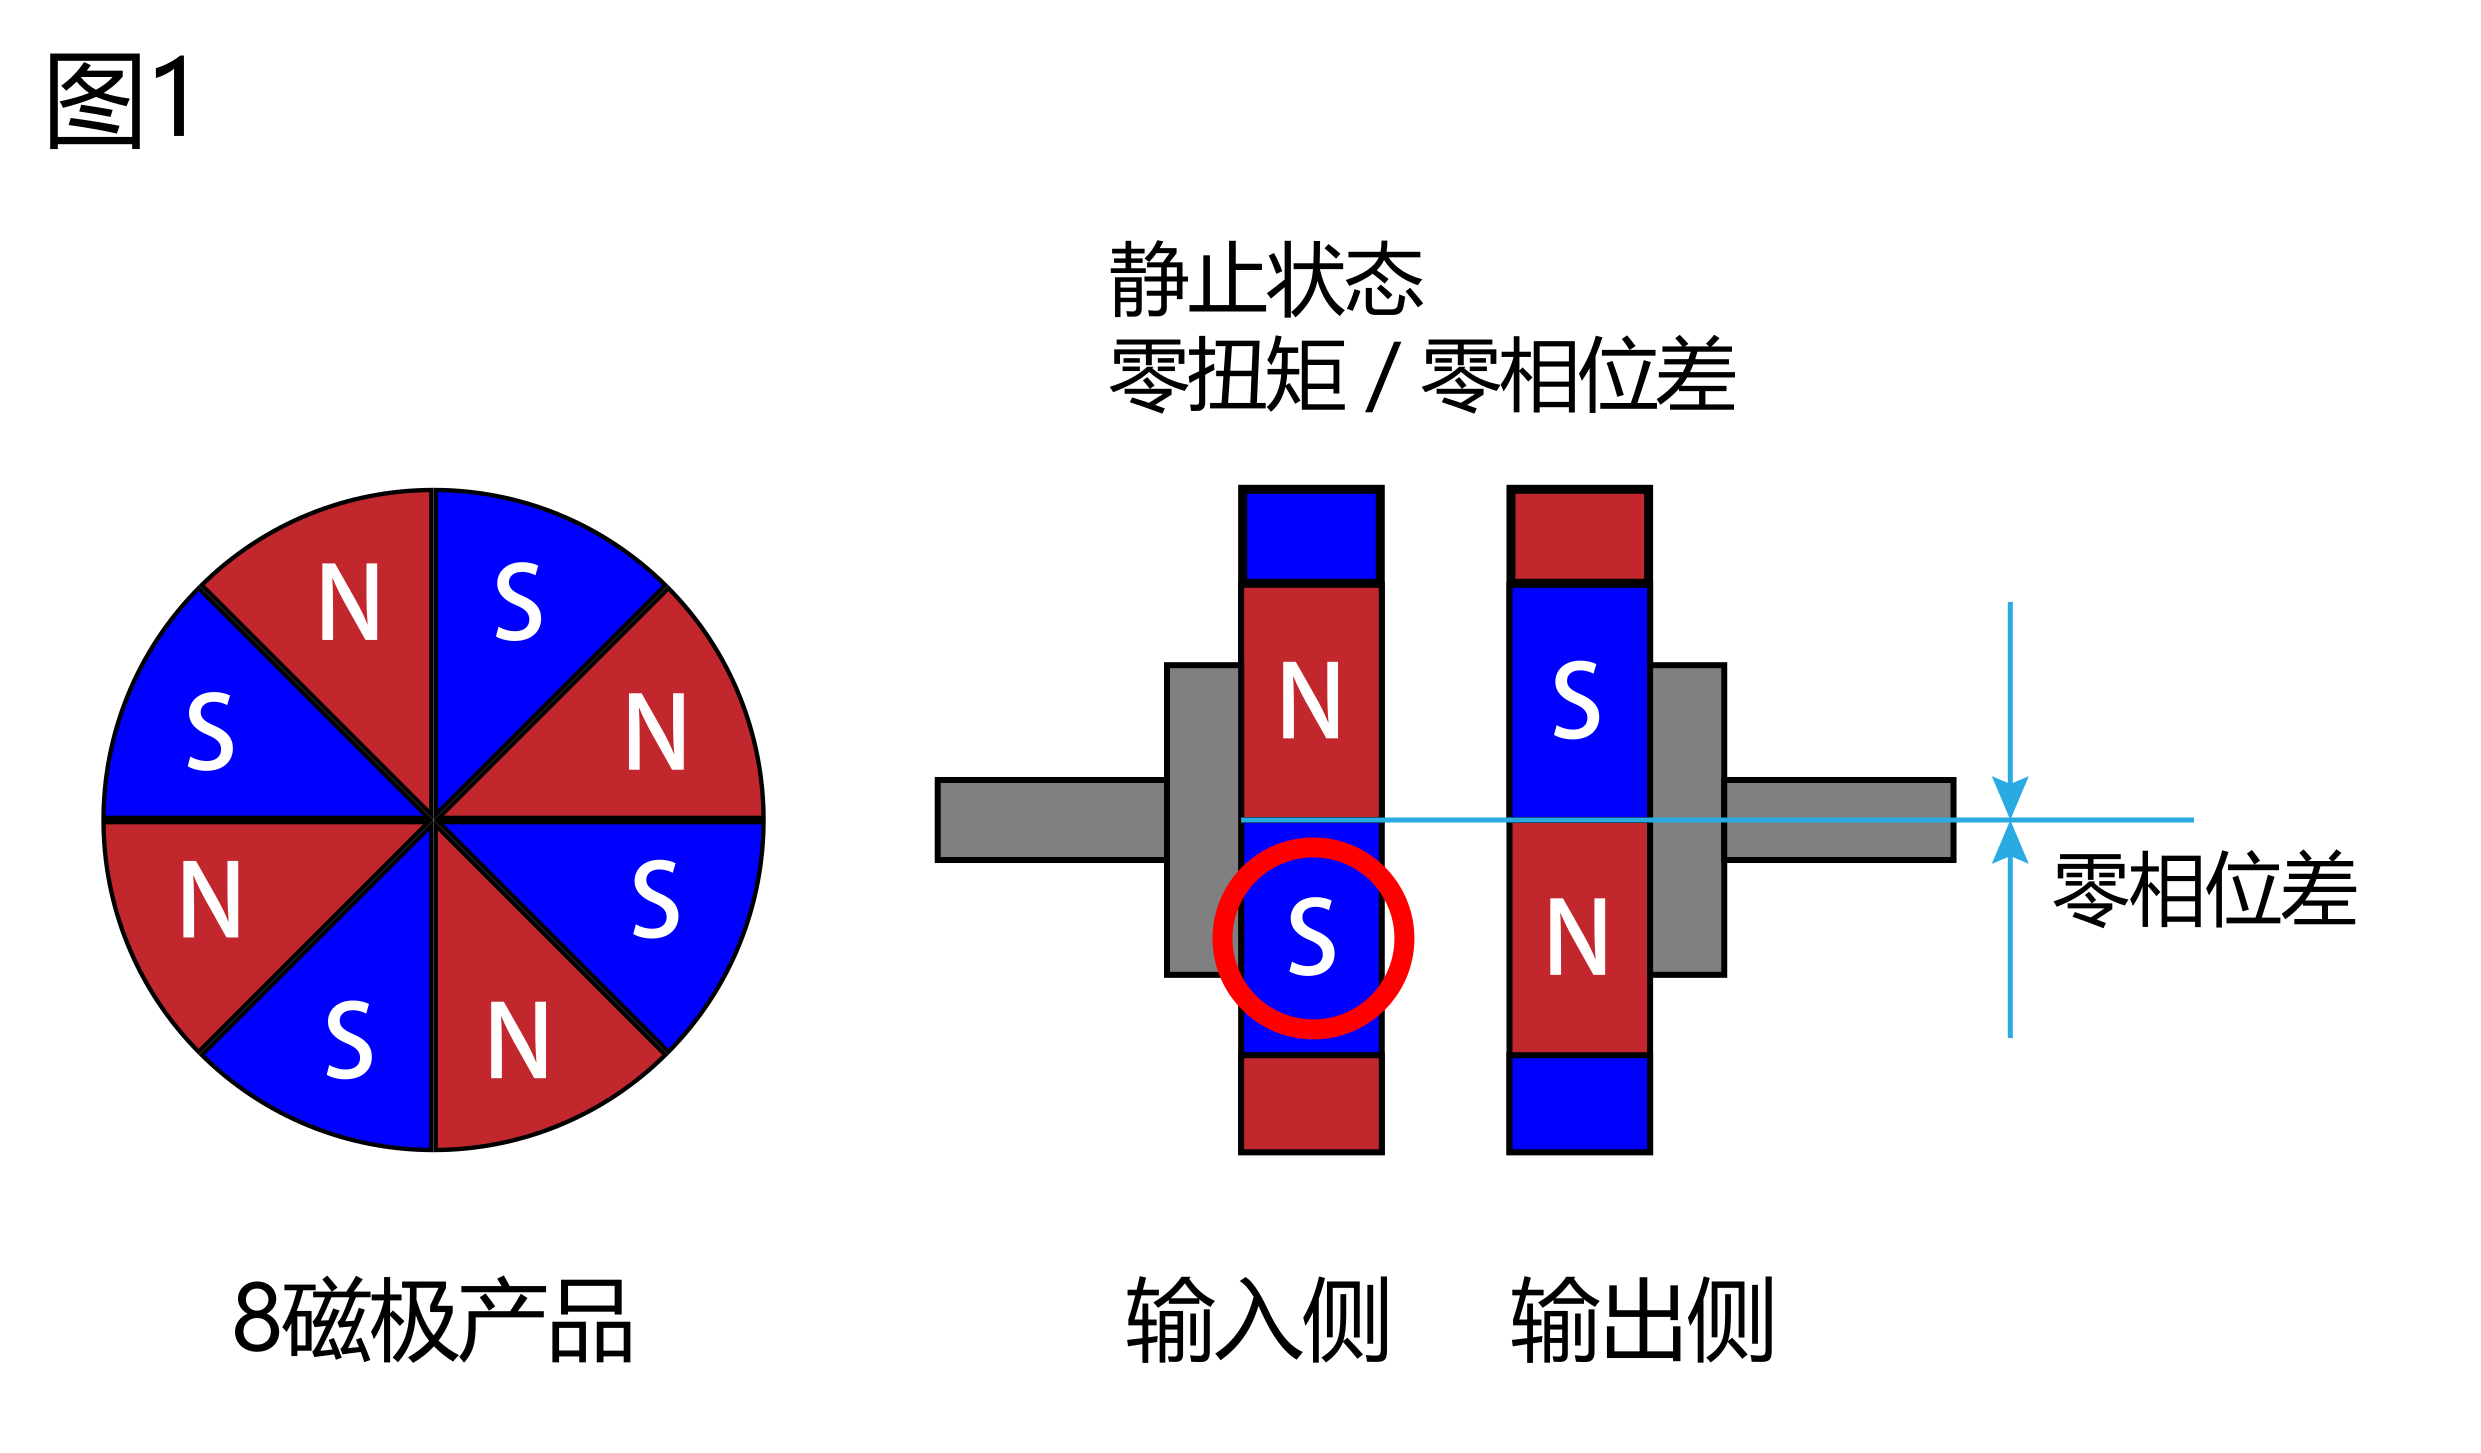
请参见图1。
为了便于理解,以下使用简化的8极模型进行说明。在静止状态(扭矩为零)下,红圈所示的输入侧S极与输出侧N极正好相互对齐,此时相位差为 0°。
乍看之下,可能会认为相位差为0°时磁力耦合最强,因此能够传递最大扭矩。但实际上并非如此。如上所述,磁力联轴器在负载作用下,通过输入侧与输出侧之间产生相位差来传递扭矩。这一相位差会产生传递扭矩所需的磁性恢复扭矩。
换言之,当相位差为 0° 时,不会产生磁性恢复扭矩,因此也不会传递扭矩。
相位差与传递扭矩的关系
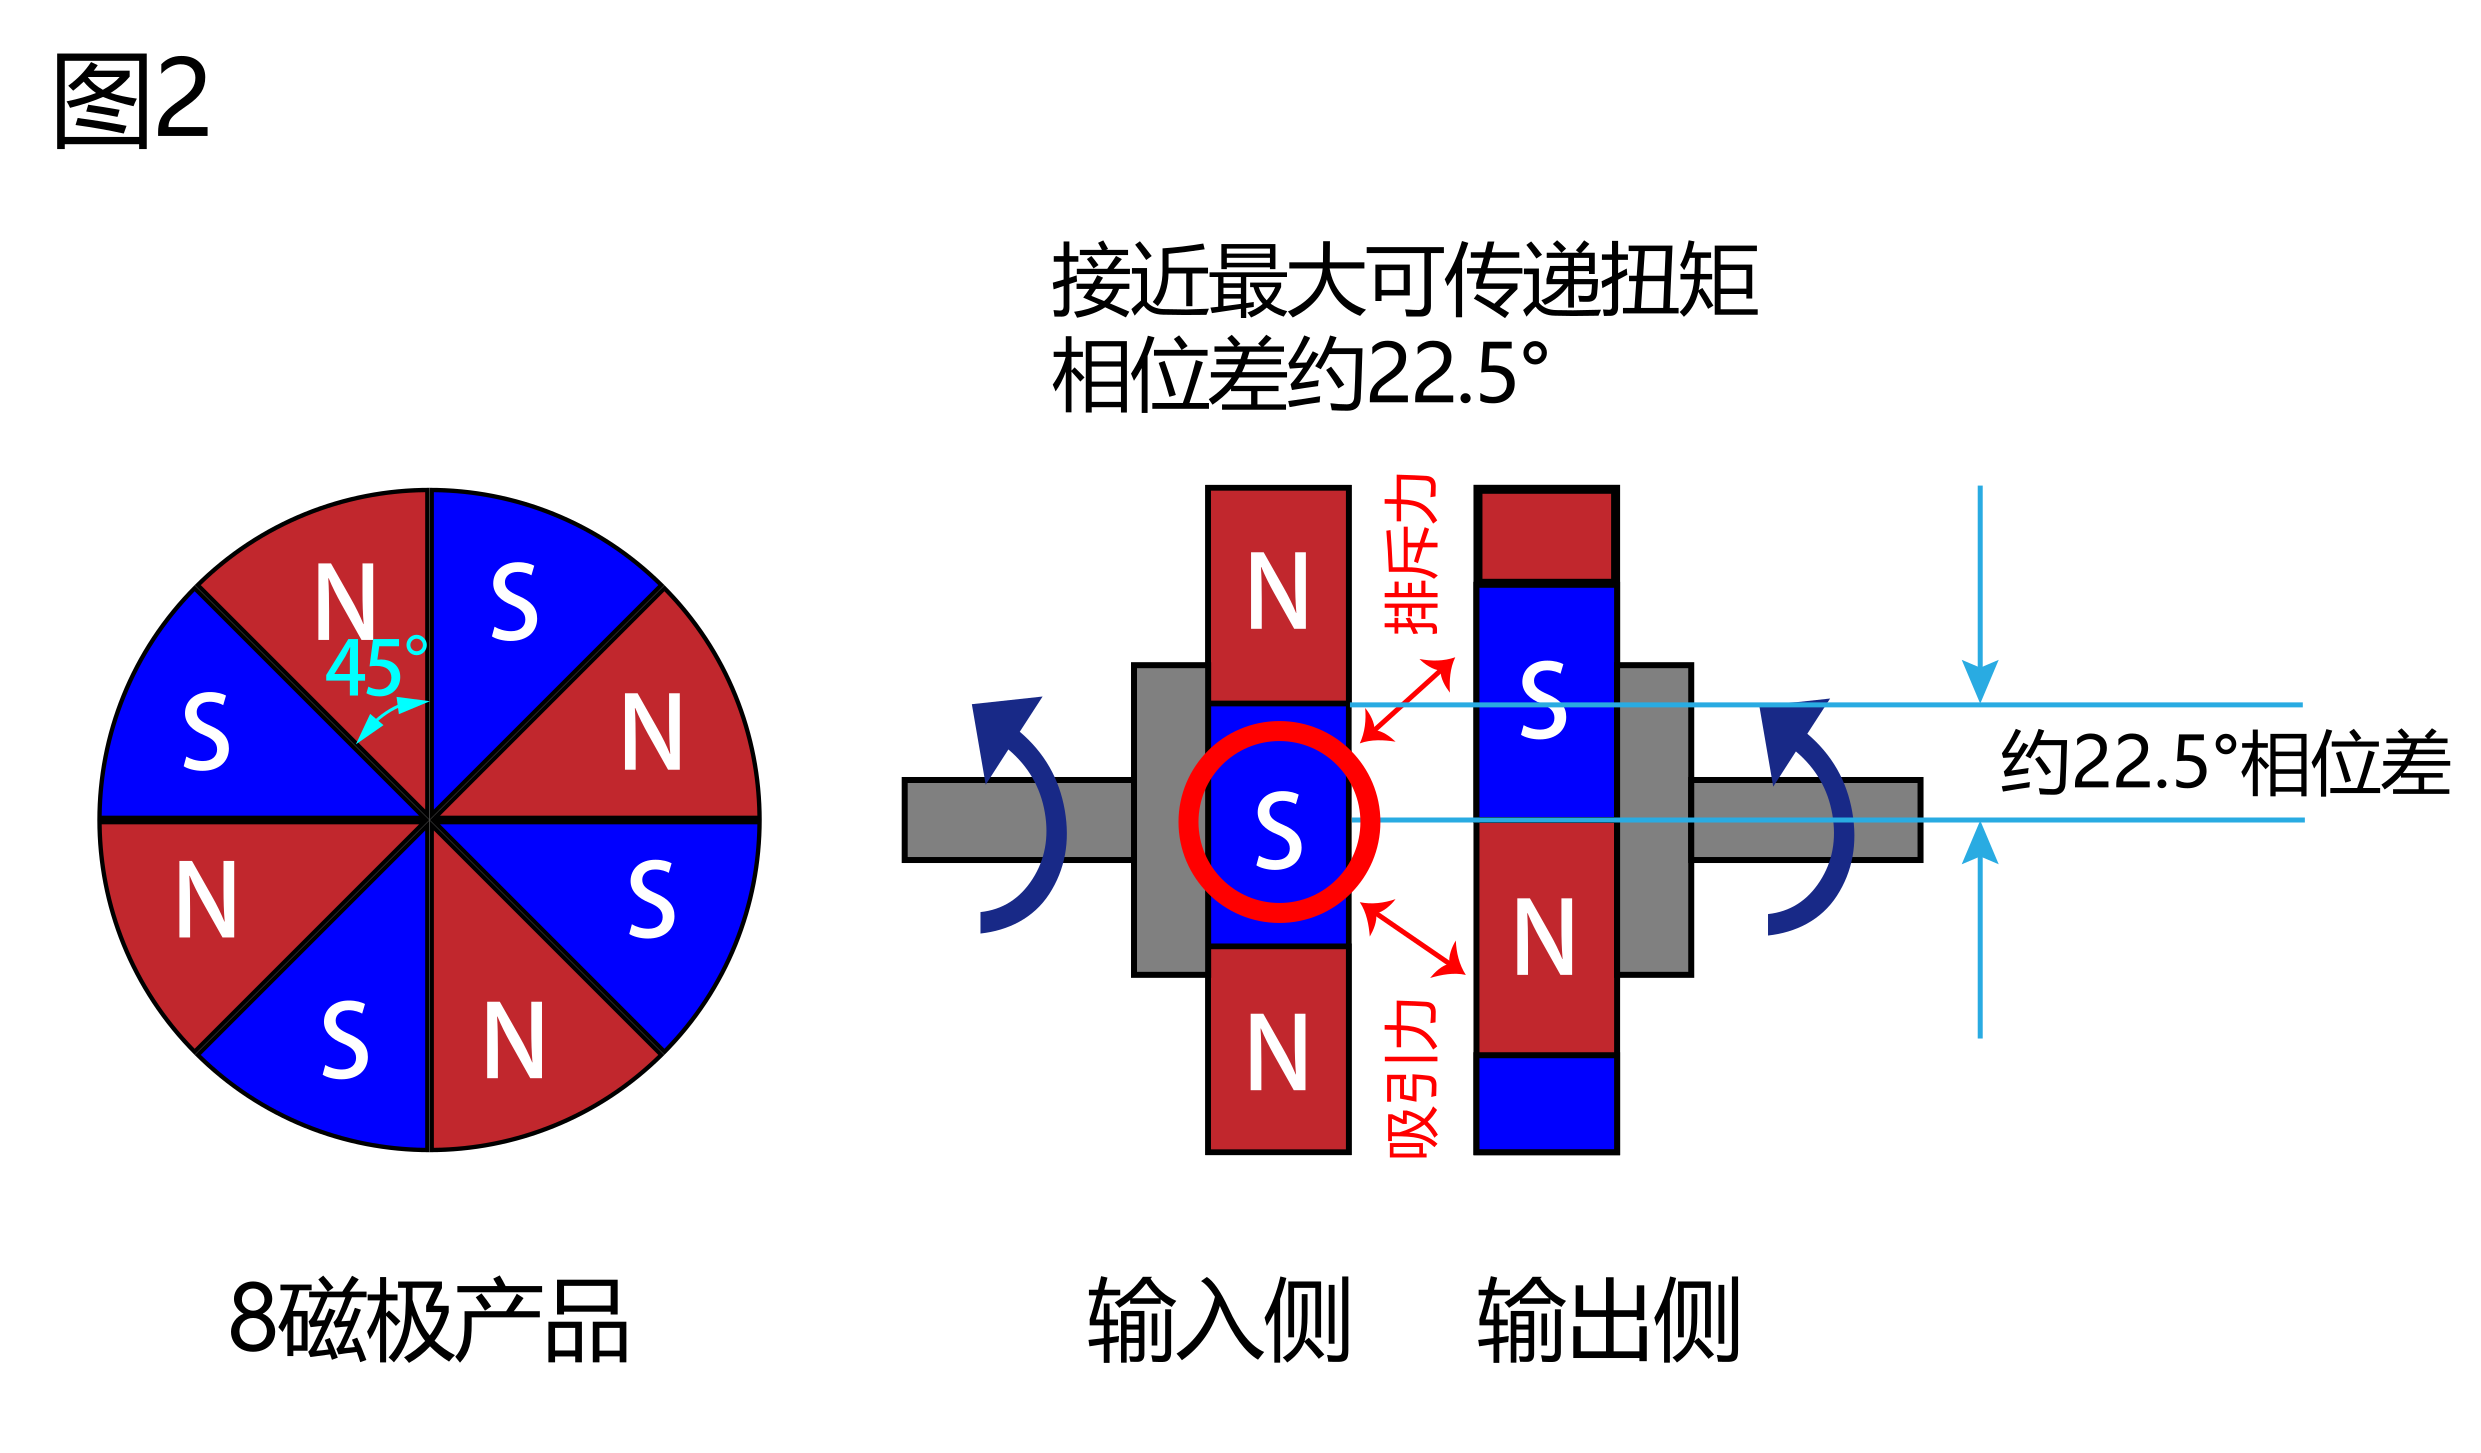
请参见图2。
为了便于理解,本图对磁极形状和磁通分布进行了简化。在该8极模型中,一个磁极节距相当于 45°(360° ÷ 8)。随着负载扭矩增加,相位差会从 0° 开始逐渐增大。
输入侧的磁极(红圈所示的S极)逐渐远离与其相对的输出侧N极,同时逐渐接近相邻的输出侧S极。因此,异极之间的吸引力与同极之间的排斥力会同时作用。这两种力共同产生磁性恢复扭矩,使相位差趋向于减小。
在这一简化的8极模型中,当相位差达到约 22.5°,即一个磁极节距(45°)的一半时,吸引力与排斥力产生的综合旋转作用达到最大,从而产生最大的磁性恢复扭矩。因此,在约 22.5° 的相位差下,可达到最大传递扭矩。
如果负载扭矩进一步增加,则无法继续保持同步旋转,输入侧与输出侧将失去同步,并发生磁极滑移(失步)。
关于滞后运动的注意事项
在实际运行过程中,相位差会随着负载扭矩的变化而不断变化。因此,磁力联轴器的输入侧与输出侧之间可能始终存在一定程度的相位差。对于要求高定位精度或精确同步的应用,应充分考虑滞后运动的影响。
总结
- 滞后运动是指输入侧与输出侧之间的相位差(旋转位移)。
- 磁力联轴器利用该相位差产生的磁性恢复扭矩来传递扭矩。
- 随着负载扭矩增加至最大可传递扭矩,相位差以及相应的磁性恢复扭矩也会增大。
- 在本文所示的简化8极模型中,相位差约为 22.5° 时达到最大可传递扭矩。
- 当负载扭矩超过最大可传递扭矩时,会发生磁极滑移(失步)。
- 对于要求高定位精度的应用,应充分考虑滞后运动的影响。
- 滞后运动是磁力联轴器在传递扭矩过程中产生的固有运行特性。
磁力联轴器在各行业中的潜在应用
洁净室输送系统
半导体制造设备行业
1. 颗粒产生与污染控制
潜在课题:
在半导体制造过程中,机械部件产生的磨损碎屑等微小颗粒以及润滑剂油雾,可能会导致生产良率下降。
解决方案:
磁力联轴器以非接触方式传递扭矩,不会产生因接触面磨损而导致的磨损颗粒。通过实现洁净的动力传递并减少颗粒产生,有助于提高生产良率。
2. 减少维护工作和设备停机时间
潜在课题:
机械部件的磨损以及轴密封件的定期维护可能会导致设备停机,从而降低生产效率。
解决方案:
由于磁力联轴器在输入侧与输出侧之间以非接触方式传递扭矩,因此可以减少因直接机械接触而产生的磨损。此外,还可以隔着隔离壁传递动力,从而实现无需动态轴密封的无密封结构。这些特点有助于减少维护需求和设备停机时间,同时降低总体拥有成本(TCO)。
3. 适用于真空及密封工艺
潜在课题:
在真空腔体及特殊气体环境中,旋转轴密封处的泄漏以及放气可能会成为问题。
解决方案:
磁力联轴器能够隔着隔离壁以非接触方式传递扭矩,无需让旋转轴贯穿隔离壁。这有助于保持较高的气密性,并提高真空设备及密闭工艺的可靠性。
能否实现非接触扭矩传递以及可传递扭矩的大小,取决于隔离壁的材料、厚度等因素。
机器人行业
1. 磨损与维护
潜在课题:
机器人持续运行可能会导致驱动部件磨损,从而需要进行零部件更换及其他维护工作。
解决方案:
由于磁力联轴器在输入侧与输出侧之间以非接触方式传递扭矩,因此可以减少因直接机械接触而产生的磨损,从而有助于降低因磨损而产生的维护需求。
2. 碰撞及过载造成的损坏
潜在课题:
当机器人与工件或周边设备发生碰撞,或受到意外过载时,电机、减速机、齿轮等驱动部件可能会受到损坏。
解决方案:
当超过最大可传递扭矩时,磁极之间可以在无机械接触的情况下发生相对滑移。这有助于限制过大扭矩传递至周边驱动部件,从而降低部件损坏的风险。
3. 振动与噪音
潜在课题:
电机及驱动机构产生的振动和噪音可能会传递至机器人本体及周边设备,从而影响设备的安静运行和性能。
解决方案:
由于磁力联轴器的输入侧与输出侧之间没有物理连接,与传统机械式联轴器相比,可以减少从输入侧向输出侧直接传递的振动。此外,由于输入侧与输出侧之间不存在机械接触,还有助于减少因机械接触而产生的振动和噪音。
医疗器械行业
1. 减少维护和设备停机时间
潜在课题:
医疗设备可能需要定期更换磨损部件并对轴密封件进行维护,从而导致设备停机时间增加以及维护成本上升。
解决方案:
磁力联轴器在输入侧与输出侧之间以非接触方式传递扭矩,有助于减少因直接机械接触而产生的磨损。此外,还可以隔着隔离壁传递动力,从而实现无需动态轴密封的无密封结构。这些特点有助于减少维护需求、提高设备运行率并降低总体拥有成本(TCO)。
2. 提高清洁性与卫生性
潜在课题:
医疗设备对卫生水平有较高要求。磨损颗粒的产生可能会增加污染风险,同时增加清洁和灭菌工作的负担。
解决方案:
由于磁力联轴器在输入侧与输出侧之间以非接触方式传递动力,因此可以减少因直接机械接触而产生的磨损颗粒。由此可实现洁净的动力传递,并有助于提高医疗设备的卫生水平,实现更加洁净的运行。
3. 更低噪音、更低振动,营造更舒适的医疗环境
潜在课题:
在病房、检查室和诊疗室等场所,医疗设备产生的噪音和振动可能会影响患者的舒适度以及医务人员的工作环境。
解决方案:
由于磁力联轴器在输入侧与输出侧之间以非接触方式传递动力,因此可以减少因机械接触而产生的振动和噪音。在支持精密设备稳定运行的同时,也有助于营造更加舒适的医疗环境。
食品加工机械行业
1. 降低产品污染风险
潜在课题:
在食品加工过程中,机械部件产生的磨损颗粒可能成为产品污染源,从而导致产品质量下降,甚至引发产品召回。
解决方案:
磁力联轴器在输入侧与输出侧之间以非接触方式传递扭矩,有助于减少因直接机械接触而产生的磨损颗粒。这有助于降低磨损颗粒造成产品污染的风险,从而营造更加洁净的食品加工环境。
2. 减轻清洁与维护负担并缩短设备停机时间
潜在课题:
为了保持较高的卫生水平,食品加工设备需要频繁进行清洁,这可能会增加设备停机时间。此外,部件磨损及定期更换所造成的设备停机,也可能降低生产效率并增加维护成本。
解决方案:
磁力联轴器可以隔着隔离壁传递扭矩,从而能够在产品侧实现密闭结构。此外,由于输入侧与输出侧之间以非接触方式传递扭矩,因此可以减少因直接机械接触而产生的磨损。这些特点有助于提高清洁便利性和卫生水平,同时减轻维护负担、提高设备运行率并降低总体拥有成本(TCO)。
3. 降低过载造成设备损坏的风险
潜在课题:
在食品加工设备中,产品或异物可能发生卡滞,或者负载可能突然发生变化,从而使齿轮、电机等驱动部件承受过大的负载。其结果可能导致部件损坏、设备意外停机以及维修成本增加。
解决方案:
当施加的负载超过最大可传递扭矩时,磁力联轴器可通过磁力作用发生打滑,从而限制过大扭矩的传递。这有助于降低驱动系统部件损坏的风险,保护设备并防止意外停机。
FAQ
Q.
磁力联轴器是否有官方或广泛认可的产品标准?
A.
目前尚未发现此类产品标准。不过,各制造商均有各自的标准产品,并分别规定了尺寸、形状、功能、可传递扭矩、气隙等规格。
Q.
磁力联轴器的最高使用转速是多少?
A.
虽然我们没有将最高使用转速作为明确的规格值进行规定,但作为一般参考,KHK MOTION DRIVES的标准型磁力联轴器通常可在约3,000 rpm的转速范围内使用。
但是,实际可使用的转速会因温度等使用条件而有所不同,因此该数值并非保证值。
如果您能提供详细的使用环境和使用条件,我们可以针对您的具体应用进行单独评估。
Q.
磁力联轴器的性能会受到使用环境温度的影响吗?
A.
会。磁力联轴器的可传递扭矩会随使用环境温度而变化,通常温度越高,可传递扭矩越低。
标准磁力联轴器的最高使用温度为80℃。
Q.
磁力联轴器可以用于高精度定位吗?
A.
磁力联轴器在传递动力时,会产生与传递扭矩相应的滞后运动(Lost Motion)(详细说明请参阅本页面中的“滞后运动”部分)。
因此,磁力联轴器可能不适用于高精度定位。有关具体应用是否适用,请联系我们。
Q.
与普通联轴器相比,磁力联轴器可以传递更大的扭矩吗?
A.
不可以。一般来说,通过物理方式直接连接驱动轴和从动轴的传统联轴器能够传递更大的扭矩。
如果施加在磁力联轴器上的扭矩超过其最大可传递扭矩,联轴器将发生失步(打滑)。
另一方面,磁力联轴器具有许多传统联轴器所不具备的特点。
重要的并不是判断哪一种联轴器更好,而是了解各自的特点,并根据具体用途选择合适的联轴器。
Q.
磁力联轴器最大可以传递多大的扭矩?
A.
可传递扭矩因磁铁的尺寸、种类等因素而异。对于标准产品,各产品均标有可传递扭矩。详细信息请参阅各产品页面或PDF产品目录。对于定制产品,请联系我们。
Q.
磁力联轴器可以在存在磁场的环境中使用吗?
A.
如果使用环境中存在磁场,可能会影响驱动侧与从动侧之间的磁耦合状态,从而影响扭矩传递或旋转同步。
如果您对此有任何疑虑,请确认磁场强度等相关条件,并提前与我们联系。
Q.
使用磁力联轴器进行隔壁传动时,隔壁可以使用哪些材料?
A.
隔壁应使用不易妨碍磁力扭矩传递的非磁性材料。金属隔壁可使用非磁性不锈钢等材料。如果使用铝或铜,由于在某些使用条件下可能会影响产品性能,请另行咨询我们。非金属隔壁可使用塑料、玻璃等材料。
Q.
如果增大磁力联轴器之间的气隙(mm),会有什么影响?
A.
气隙越大,磁力联轴器之间的磁耦合越弱,因此可传递扭矩会降低。
对于标准产品,我们提供各产品气隙与可传递扭矩之间关系的数据。详细信息请参阅各产品页面或PDF产品目录。
Q.
磁力联轴器会发生退磁吗?
A.
会。随着时间的推移会发生一定程度的退磁,但在正常使用环境下,每年的退磁程度约为0.1%。
Q.
磁力联轴器的交货期大约需要多长时间?
A.
对于有库存的标准产品,从下单到发货大约需要2~3周。定制产品及其他情况的交货期,请另行咨询我们。